この記事の要点・目次
- ロボット本体以外の装置・設計・立ち上げを含めた費用で比較します。
- 作業時間が減ることと、会社の支出が減ることを区別します。
- 維持費と数量の条件を変えて回収年数を計算し、実機で性能を確認します。
工場の自動化が何年で元を取れるかは、ロボットの価格だけでは決まりません。設備を使える状態にするまでの総額と、導入後に実際に増えるお金を比べる必要があります。「1人分の作業が減る」という説明も、同額の人件費が毎年浮くという意味とは限りません。
安長電機の公開シミュレーションでは、ロボット本体400万円に対し、周辺装置や設計などを含む総額は1500万円です。設備提案を作る生産技術・生産管理の担当者は、購入時の総額と、導入後に減る支出を分けて確認する必要があります。
本体400万円が総額1500万円になる公開試算
ロボットは腕だけで製品をつかめるわけではありません。対象に合うハンドと呼ばれるつかみ具、部品を置く治具、周辺機械との信号のやり取りなどが必要です。設計し、組み立て、動きを教え、調整して一つの作業にする工程を、システムインテグレーション(SI)と呼びます。
安長電機が示す費用の内訳は、次のとおりです。これは同社が説明用に示したシミュレーションであり、現在の相場や特定工場の導入実績ではありません。
表は左右にスクロールできます。
| 費用区分 | 同社が挙げる内容 | 試算額 |
|---|---|---|
| ロボット本体 | 垂直多関節ロボット | 400万円 |
| 関連装置 | ハンド、架台 | 200万円 |
| 周辺装置 | 安全柵、その他周辺装置 | 300万円 |
| SI関連費 | 集中制御盤、設計、その他 | 600万円 |
| 合計 | システム全体 | 1500万円 |
エプソンの導入コスト資料も、ハンドや安全設備に加え、設計、組み立て、調整、動作を教える作業が必要だと説明しています。本体の見積もりと、工場で使えるシステムの見積もりは、対象が違うわけです。
手先の設計は付属品選びだけでは済みません。米国立標準技術研究所(NIST)の解説が挙げるように、部品を持ち上げるときに適した力と、その部品をねじ込むときに必要な力は異なる場合があります。つかめても次の作業ができなければ、手先や治具、制御の変更が必要になります。
見積もりを比べるなら、搬入・据え付け、既存ラインの改造、試運転、教育がどこまで含まれるかを先に合わせます。追加工事や立ち上げ中の生産への影響も含め、自社で負担する初期費用を別に残さないことが出発点です。
「1人分の時間」はそのまま削減額にならない
自動化で1日8時間分の手作業が減ったとしても、その人が別の工程を担当し、給与の支払いが続くなら、会社の支出が8時間分減るわけではありません。減ったのは、その作業に必要な時間です。
NISTの中小製造業支援プログラムMEPは、自動化の利点として、用途に応じた品質や安全の向上に加え、人の労力を反復作業から、より付加価値の高い仕事へ移せることを挙げています。配置転換によって改善や保全の仕事を増やす効果と、支出削減は分けて説明できます。
たとえば、実際に残業が減る、外注していた作業を社内で処理できる、今後必要だった増員を避けられるなら、比較する費用が具体的になります。ただし、それぞれの時間・契約・採用計画がどう変わるかを確認して初めて、金額を置けます。
増産の効果を入れる場合も、売上の増加分をそのまま利益にはできません。追加の材料費や運送費などを差し引き、売れる数量を見込みます。後工程が詰まっているなら、手前のロボットだけを速くしても出荷は増えません。必要数と工程能力の関係は、タクトタイムとサイクルタイムの違いで具体例を示しています。
同じ作業時間を、丸ごと人件費削減に数え、さらにその人による増産効果にも数えると、便益が重複します。支出が減る分、販売可能な量が増える分、安全や品質を改善する分を分けると、設備の目的を説明しやすくなります。
回収5年の計算を、数量が減る場合にも当てる
単純回収年数は初期費用を導入によって毎年得られる正味の金額で割る計算です。ここでは、その年額を「削減できる支出+増産などで得る追加の収益−新たにかかる運用費」とします。追加の収益は材料費などの追加費用を差し引いた後の金額です。
計算を確かめるため、初期費用1500万円、年間に減る支出400万円、追加の保守・電力・消耗品など100万円と仮定します。年間の正味効果は300万円なので、1500万円÷300万円で5年です。これは編集部の仮定による計算例で、安長電機の導入効果を示す数字ではありません。
同じ設備でも、注文量や稼働する日数が少なく、残業・外注費の削減額が小さくなれば結果は変わります。
表は左右にスクロールできます。
| 編集部の仮定 | 年間に減る支出 | 年間の追加運用費 | 年間の正味効果 | 単純回収年数 |
|---|---|---|---|---|
| 当初想定 | 400万円 | 100万円 | 300万円 | 5年 |
| 削減額が小さい場合 | 250万円 | 100万円 | 150万円 | 10年 |
| 削減額と運用費が同じ場合 | 100万円 | 100万円 | 0万円 | この効果だけでは回収できない |
この表は、毎年同じ効果が続くと置き、税、借入金利、代金の支払い・回収時期、お金の時間価値、補助金、設備の売却価値などを省いた比較です。実際に年ごとの効果が違うなら、毎年の収支を積み上げて初期費用に達する時点を確認します。会計上、購入費を何年に分けて費用にするかという減価償却とも、別の話です。
運用費には保守契約のほか、交換部品、手先の消耗、プログラム変更や再調整なども考えられます。既存作業にもかかっていた費用を二重に差し引かず、導入によって増減する分を比べます。停止時間をすでに年間の正味効果に織り込んでいるなら、同じ損失をもう一度控除しないようにします。
また、回収に10年かかる想定でも、その製品を同じ設備で10年間作る予定がなければ、計算の前提を見直す必要があります。設備の寿命だけでなく、製品の継続期間、別品種へ転用する費用、使わなくなる時期も投資判断に関わります。どの工場にも通用する「何年以内なら正解」という一つの線は引けません。
見積もり前に、つかむ・替える・復旧する条件をそろえる
投資効果を支えるのは、実際の部品と作業で確認した性能です。NISTはピンの挿入、歯車のかみ合わせ、コネクタの挿入、ナットのねじ込みを評価する試験ボードを公開しています。部品の大きさや形などを変え、作業を繰り返して、ロボットシステムのできることを測るためのものです。
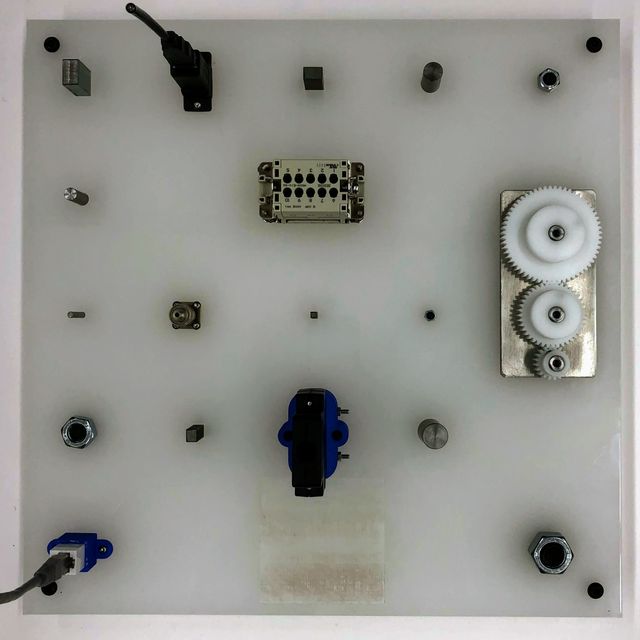
試験ボードの研究がそのまま自社ラインの採算を証明するわけではありません。それでも、ロボットの機種名や一度の成功動画だけで判断せず、作業を分け、同じ条件で繰り返すという考え方は導入前の確認にも役立ちます。
実務では、次の項目を見積もりの条件と実機テストの記録に対応させます。
- つかむ条件として、最も扱いやすい部品だけでなく、大きさ・姿勢・表面状態の違う対象でも、傷や落下なく作業できるか。
- 品種を替える条件として、手先や治具の交換、設定変更、調整を含め、最初の良品が出るまでに何分かかるか。
- 止まった後の条件として、どの異常まで自社で復旧でき、誰の支援が必要で、部品の入手や再調整にどれだけかかるか。
- 合格の条件として、対象品種、良品数、停止時間、安全と品質の確認方法を、発注側と設備側で共有できているか。
生産管理は品種と数量の予定、生産技術は設備と工程の条件、製造・保全は補給や復旧の作業を持ち寄ると、机上の回収計算と運用がつながります。会社によって分担は異なりますが、設備保全の仕事内容を知ると、購入後に誰が何を支えるかも考えやすくなります。
安全上必要な対策を、回収年数を短くするために省くことはできません。危険作業から人を離す目的や品質要求への対応は、金額に換算できる便益と分けて判断します。
自動化の提案では、総額、毎年の正味効果、その効果が続く条件を一組で示す。そのうえで、人に残る仕事と、切り替え・復旧を実機で確かめる。回収年数は、これらの条件がそろったときに初めて比較できる数字になります。
出典・参考資料
- 安長電機:ロボットの導入に必要な予算の立て方 ↗(新しいタブで開く)確認日:2026.10.25
- エプソン:産業用ロボットの導入コスト ↗(新しいタブで開く)確認日:2026.10.25
- NIST MEP:Robotics and Manufacturing Automation ↗(新しいタブで開く)確認日:2026.10.25
- NIST:Getting a Grip on What’s Next for Robotics in Manufacturing ↗(新しいタブで開く)確認日:2026.10.25
- NIST:組み立て性能の測定・試験方法と本文写真 ↗(新しいタブで開く)確認日:2026.10.25
- カバー写真:NIST Dexterous Manipulation Testbed ↗(新しいタブで開く)確認日:2026.10.25
- NIST:画像などの利用条件 ↗(新しいタブで開く)確認日:2026.10.25
画像の出典・利用条件
以下は元画像の説明と利用条件です。配信用に縮小・形式変換を行い、一覧では表示枠に合わせて一部を切り取って表示しています。
カバー画像
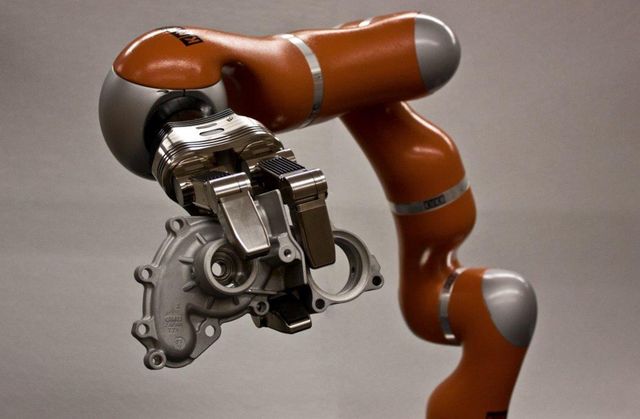
NISTの研究用ロボットハンドと腕(2013年)。本文の費用試算の設備ではありません。写真:Falco/NIST。NIST public informationの利用条件に基づく。内容変更なし、配信時に比例縮小・形式変換。
トップ・一覧・関連記事・特集のカバーにも、ここに記載した説明・利用条件が適用されます。
- NIST:歯車、コネクタ、ピン、ナットを配置したNISTの組み立て試験ボード ↗(新しいタブで開く)
NIST public information(著作権表示のある素材を除き複製・配布可)(ライセンス(新しいタブで開く))。内容変更なし。配信時に比例縮小・形式変換。確認日:2026.10.25