この記事の要点・目次
- 太倉の新工場では、人型ロボット向けの関節部品の量産と、ロボットの訓練を進めます。
- 日本の自動化工場と比べると、部品の供給・検査・失敗からの復帰も重要な条件です。
- 同じ品質条件で良品を連続して作れた時間が、導入成果を判断する材料になります。
人型ロボットが次の人型ロボットに使う関節部品を組み立てる。ドイツのシェフラー(Schaeffler)が2026年10月20日に開設を発表した中国・太倉の工場は、部品の量産とロボットの訓練を一つの拠点で進めます。
この新工場を見る鍵は、人に似た姿に加えて、覚えた作業を実際の生産で確かめる仕組みにあります。日本のファナックにも、ロボットをロボットで組み立てる工場があります。両社の公開資料から分かるのは、形が違っても、部品を渡す条件や検査方法、失敗から復帰する仕組みを整える仕事が欠かせないことです。
人型ロボットが作るのは、次のロボットの関節
シェフラーの太倉工場で量産を始めるのは、直線方向に動くものや回転するものを含むアクチュエータなどの関節部品です。アクチュエータとは電気などのエネルギーを動きに変える装置。人型ロボットの完成品を、最初から最後まで作るという発表ではありません。
関節の中身を知る手掛かりが、同社が4月に発表したHexagon Roboticsとの提携です。そこで説明された回転型の装置は、モータ、電力を制御する電子回路、角度を検出するエンコーダ、歯車を組み合わせ、肩や肘などに使います。これは4月の提携で示された構成であり、太倉の全製品に共通する仕様かどうかは未確認です。
腕を狙った角度に動かすには、動力を出すだけでなく、どこまで動いたかを検出して制御する必要があります。関節部品の製造では、こうした要素を所定の位置へ組み付ける精度が、出来上がった装置の動きに関わります。このように関節部品の中身を見れば、組立や検査で確認する対象も具体的になります。
太倉のラインについて、シェフラーは5つの作業ステーションで6体の人型ロボットが働くと説明しています。担当するのは部品の準備や仕分け、組付け、検査、表示、包装です。ただし、台数だけでは1日に何個作れるかは分かりません。各作業の時間と、次の工程へ渡せる良品の数が必要です。
訓練した動きを、生産のデータで確かめる
太倉の特徴は訓練と量産を切り離さず、実際の作業に戻して確認できる点です。シェフラーは訓練、シミュレーション、生産で得るデータを連携させるとしています。
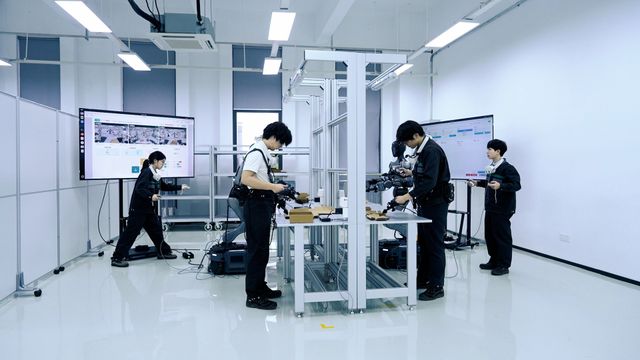
ラインでは組立の精度や作業ごとの時間などを測り、現実の工程を仮想空間で表す「デジタルツイン」も使います。変更を実機へ反映する前に仮想環境で試す、という構成です。会社は開発期間の短縮や生産の安定につながると説明していますが、発表には短縮率や良品率の比較値はありません。
工程を担当する側にとって重要なのは、動作の成否と製品の合否を分けて見られることです。たとえば部品を所定の場所へ運べても、組み付けた位置が公差から外れていれば、製品としては次に送れません。公差とは寸法などについて認められるばらつきの範囲です。これは工程の考え方を示す仮の例で、太倉で報告された不良ではありません。
実機で作業が終わった時刻と検査結果を結び付ければ、「速く動いたか」に加えて「合格品をどれだけ安定して作れたか」を検討できます。一方、仮想環境で良かった動きが現場でも同じ結果になるかは、実物で確かめる必要があります。訓練と実際の生産を同じ拠点で進める意味は、動きを覚えさせた後に、実物を使った確認を繰り返せることにあります。
日本の工場は、組立の前後まで自動化する
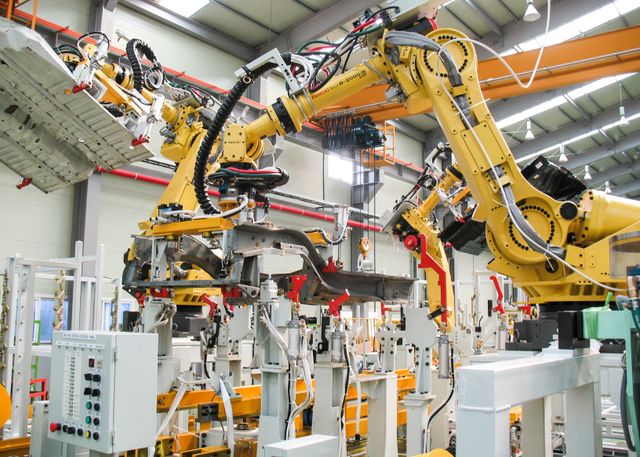
ロボットを使ってロボットを作る工程は、日本でも運用されています。ファナックの工場紹介によると、本社と筑波のロボット工場では自動組立に加え、完成した機体を試験場所へ自動搬送し、連続運転と検査を経て出荷します。製品として使えるかを確認するところまでが、一連の生産工程です。
その手前で部品を作る工場にも工夫があります。2018年9月に稼働した筑波の第4機械加工工場の紹介では、受入・加工・仕上・検査を無人搬送車でつなぎ、隣接するロボット組立工場へ送る流れを説明しています。素材の材質に合わせて磁石や吸着を使い分け、形状に合わせてつかむ指先も交換します。
さらに、画像で部品の位置を認識できなかったときに、処理をやり直す仕組みを設けています。うまくいった動作だけでなく、途中でつまずいた後に生産を続ける方法も設計されているわけです。部品をつかむ道具や受け渡し方を変える仕事は、人型かアーム型かという分類だけでは捉えられません。
表は左右にスクロールできます。
| 比べる点 | シェフラーの太倉新工場 | ファナックの日本の事例 |
|---|---|---|
| 主に確認した対象 | 人型向け関節部品の組立 | ロボットの組立と、その部品の加工 |
| 工程を成立させる工夫 | 訓練・生産データの連携、仮想環境での変更確認 | 素材に応じた持ち方、工程間の自動搬送、認識失敗時の再試行 |
| 品質・動作の確認 | 組立精度などを計測 | 完成機体の連続運転・検査 |
この表は工程の比較で、性能順位ではありません。2026年に発表された新工場と、2018年からの設備を含む日本の事例では、作る製品も設備構成も違います。同じ部品、品質条件、稼働時間での実測がなければ、どちらが安い、速いと結論づけることはできません。
ファナックが制御装置・ロボット・加工機をどう事業にしているかは、ファナックのCNC・ロボット・保守の役割で整理しています。
動作の成功から、良品の連続生産へ
人型ロボットの導入を自分の職場に置き換えるなら、成功した一回の動作の前後を確認すると、必要な仕事が具体的になります。
- 部品はどんな向きや間隔で届くか。箱や品種が変わっても、同じようにつかめるか。
- 組立後の合否を、何の寸法・状態で判定するか。測った結果を次の工程へ渡せるか。
- 認識に失敗したとき、自動でやり直すのか、人が復帰させるのか。復帰にどれだけ時間がかかるか。
この三つは、太倉の計測・訓練と、ファナックの供給・検査・再試行から読み取れる確認軸です。省人化の効果を組立作業だけで見積もると、部品供給や復帰作業に必要な人手を見落とすおそれがあります。
必要な生産量に対して間に合うかを考えるときには、顧客の需要から決まるタクトタイムと、実際の作業時間であるサイクルタイムを区別します。タクトタイムとサイクルタイムの違いを踏まえ、停止や再作業も含めて確かめると、速いデモと安定した生産を分けて評価できます。
太倉の新工場は、関節部品を作りながら、人型ロボットを実際の工程で訓練・検証する取り組みです。その実力を見る次の材料は、同じ品質条件で良品を連続して作れた時間と、失敗から復帰するための負担でしょう。部品を渡す条件、検査方法、前後の設備を整える仕事は、生産技術が量産工程を成立させる役割ともつながっています。
出典・参考資料
- シェフラー:太倉の人型ロボット部品工場の開設(2026年10月20日) ↗(新しいタブで開く)確認日:2026.10.22
- シェフラー:Hexagon Roboticsとの提携と回転型アクチュエータ(2026年4月22日) ↗(新しいタブで開く)確認日:2026.10.22
- ファナック:工場紹介、ロボット工場の組立・搬送・検査 ↗(新しいタブで開く)確認日:2026.10.22
- ファナック:2018年9月稼働の筑波第4機械加工工場 ↗(新しいタブで開く)確認日:2026.10.22
- カバー写真:Image: Schaeffler(太倉新工場の発表写真) ↗(新しいタブで開く)確認日:2026.10.22
- カバー写真の利用条件:Schaeffler press pictures(編集利用、加工なし) ↗(新しいタブで開く)確認日:2026.10.22
画像の出典・利用条件
以下は元画像の説明と利用条件です。配信用に縮小・形式変換を行い、一覧では表示枠に合わせて一部を切り取って表示しています。
カバー画像
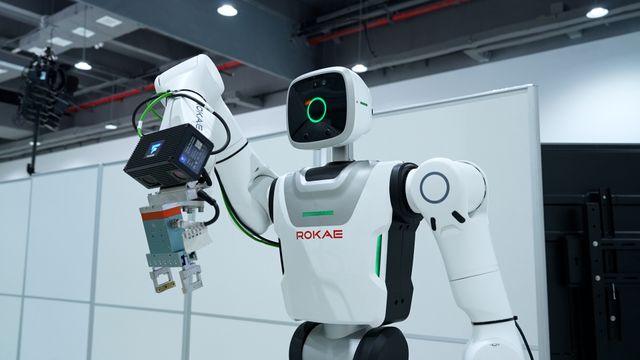
太倉の新工場で関節部品の組立を担う人型ロボット。シェフラーが2026年10月20日の発表に添えた写真。
- カバー写真:Image: Schaeffler(太倉新工場の発表写真) ↗(新しいタブで開く)
- カバー写真の利用条件:Schaeffler press pictures(編集利用、加工なし) ↗(新しいタブで開く)
トップ・一覧・関連記事・特集のカバーにも、ここに記載した説明・利用条件が適用されます。
- Image: Schaeffler:太倉の訓練・データ収集センターで装着機器を使って作業する人たち ↗(新しいタブで開く)
Schaeffler press pictures(企業に関する編集利用のみ。広告・転売不可、加工には別途承認)(ライセンス(新しいタブで開く))。内容の加工なし(切抜き・文字入れ・色変更なし)。原寸JPEGを保存し、配信時は同じ縦横比で縮小・形式変換。確認日:2026.10.22