
この記事の要点・目次
- 米国展示会に向けたCamaの案内は、箱詰め機に加え、箱材補充や搬送まで扱います。展示予定と導入実績は別です。
- イシダの技術では、袋の傾きや厚みを検知し、箱詰め時の配置や拾う高さへつなげます。前後工程の連携が鍵になります。
- 比較には同じ商品・箱・入数をそろえ、補充や品種切り替えの停止時間、良品の処理量、周辺設備を含む費用を見る必要があります。
袋入りの菓子を、決まった数だけ箱へ入れる。人なら袋のふくらみや向きを見ながら行う作業ですが、機械で続けるには、商品だけでなく空の箱も途切れずに届かなければなりません。ロボットの腕が速く動くことと、出荷できる箱が増えることは、同じではないのです。
2026年10月12日、米国の包装専門媒体Packaging Worldに、包装機メーカーCamaの展示内容を紹介する寄稿が掲載されました。10月18〜21日にシカゴで開かれるPACK EXPO Internationalに向けた案内です。Camaの公式説明を読むと、箱詰め機本体に加え、箱材の補充や構内の搬送まで扱っています。
日本のイシダも、袋の向きを整えるロボットや、検査で得た袋の厚みを箱詰めへ渡す仕組みを提供しています。両社の公開資料を比べると、自動化の焦点が「つかんで運ぶ動き」だけでは足りない理由が見えてきます。
米国の展示案内が示す、箱を作って閉じるまでの一体化
Camaが米国で展示を予定するMTLは、箱を組み立て、商品をまとめ、箱へ入れ、閉じる工程を一つの機械に組み込んだ設備です。包装済みの商品をさらに箱へまとめる、二次包装の領域に当たります。食品そのものを袋に密封したり、殺菌したりする機械とは役割が異なります。
箱詰めを順番に分けると、まず平たい箱材を立体に起こす「製函」があります。次に、流れてきた商品を指定の個数や並びにまとめ、開いた箱へ移します。最後にふたを閉じる「封函」を行います。別々の機械で構成する場合には、次の機械が受け取れるタイミングに合わせて商品と箱を受け渡す必要があります。
Camaは、この受け渡しを含めて一体化することで、配置や機械間の同期を簡素にできると説明しています。今回の案内では、自社製の複数のロボットを組み合わせ、作業者が工程を見たり、保守のために設備へアクセスしたりする点も強調しています。
ただし、MTLや箱材補充装置は、同社の2026年5月のドイツ・interpack向け案内にも登場しています。今回取り上げるのは、開催が近づいた米国展示会向けの出展案内です。「10月に箱詰めの全工程自動化が初めて実現した」と読むのは正確ではありません。10月13日の調査時点では展示前であり、米国の工場でどれほど導入が進み、実際の生産量が増えたかも、この案内だけではわかりません。
機械の手前に残る、箱材を補充する仕事
自動箱詰め機があっても、その機械へ箱材を入れる作業は別に残ることがあります。CamaのACL(Automatic Carton Loading)が対象にするのは、この補充です。
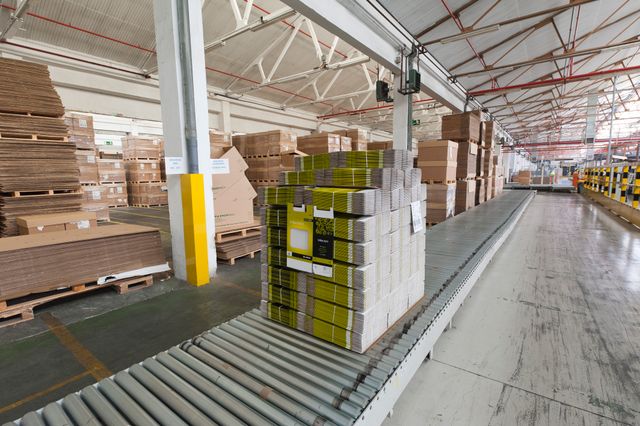
カバー写真にあるように、組み立て前の箱材は平らに重ね、束やパレットの単位で扱えます。一方、箱詰め機は箱材を順に取り出すための収納部、「マガジン」から使います。まとまった資材を機械が扱える状態にして、この収納部へ渡す工程が必要になるわけです。
CamaのACLの説明では、カメラでパレット上の積み方、箱材の束、束の間に挟まれた紙を認識します。専用のつかみ具を備えた協働ロボットが箱材を取り、マガジンへ供給します。結束帯を外す機能なども追加できますが、すべての構成に標準で含まれると考えるべきではありません。
ここでの狙いは、箱の中へ商品を移す速度を上げることではなく、反復する資材補充の負担を減らすことです。例えば、商品側の機械が動けても、空箱の材料が切れれば完成品は送り出せません。機械の「前」にある作業が、ライン全体を止める原因になり得ます。
Camaは既存設備への追加も説明しています。ただ、実際の適合性は使う箱材や積み方、周囲の配置に依存します。パレットをどこまで誰が運び、包装を解き、異常時に誰が復旧するのかまで確認して初めて、人が担当する仕事の範囲が見えます。「協働ロボット付き」という名称だけで、周辺作業も含めた無人運転が約束されるわけではありません。
日本のイシダは、袋の向きと厚みを箱詰めへつなぐ
同じ箱詰めでも、硬い瓶と柔らかい袋では、商品を扱う条件が変わります。日本のイシダが公開するオートケーサーACP-602は、袋をどのように並べ、つかむかを見るうえで具体的な比較例です。「ケーサー」は、商品をケースや箱へ詰める装置のことです。
イシダの説明では、ACP-602はラインセンサで商品の傾きを検知し、複数のアームで先端を動かすパラレルロボットで配置を整えます。商品を物理的なガイドへ当てて整列させる必要を減らし、袋の引っ掛かりや間隔の乱れを防ぐ設計です。異なるつかみ具を誤って付けた場合に、通知して運転をロックする仕組みも備えています。
袋の「厚み」を後工程へ渡す仕組みもあります。イシダの袋厚み・シールチェッカーTSC-ASは、袋を加圧した際の厚みの変化を測り、空気漏れを検出する検査機です。その検査で得た厚み情報を対応するオートケーサーへ送ると、袋を拾う高さや整列間隔の調整に使えます。公式説明では、拾う高さの調整対象としてACP-602を挙げています。
検査の結果を、不良品を取り除くためだけに使うのではありません。次の機械に「いま流れてくる袋をどう扱うか」を知らせる役割も持たせています。実際の袋の厚みに合わせて、つかむ位置や並べ方を調整できる構成です。連動は対応機種や構成の確認が必要で、どの検査機と箱詰め機でも接続できるという意味ではありません。
イシダの製品群には、製函・箱詰め・封函の一体型や、集積・整列の工程を省いて箱へ直接詰めるコンパクト型もあります。Camaだけが一体化、日本だけが個別機械という対比にはなりません。今回の資料で見える違いは、Camaの米国向け案内が資材補充や搬送まで含む構成を前面に出すのに対し、イシダの製品説明では袋の状態に合わせた制御を具体的に追えることです。国の優劣より、扱う商品と既存ラインの条件に結び付けて読むほうが実務に役立ちます。
比べるべきは最高速度より、止まる理由と切り替える時間
包装設備を比較するときは、同じ商品、同じ箱、同じ入数で、一定時間に良品を何箱送り出せるかをそろえる必要があります。Camaとイシダの公開資料からは、同じ条件の処理量や投資額は確認できません。したがって、どちらが速い、安いといった順位は付けられません。
違いを考えるための仮の例として、1分に10箱を処理するラインを想定します。60分動けば600箱ですが、箱材の補充と品種切り替えで計12分止まれば、稼働48分で480箱です。ほかの条件を変えずに停止を6分減らせれば540箱になります。これは特定製品の性能や効果を示す計算ではありません。動いている瞬間の速度が同じでも、稼働できる時間によって出力が変わることを示しています。実際には不良品や速度低下も差し引く必要があります。
| 確かめたいこと | 比較する条件 |
|---|---|
| 商品を安定してつかめるか | 袋の寸法・厚み・向き、商品を傷めないつかみ具、検査情報との連動 |
| 箱材が途切れないか | 束やパレットの置き方、補充間隔、結束帯・間紙の処理、材料の供給担当 |
| 別の商品へ切り替えられるか | 入数と箱寸法の変更、工具や部品交換、調整から最初の良品が出るまでの時間 |
| 既存設備とつながるか | 前後工程の速度、置き場所、清掃・保守・復旧のための動線 |
| 費用に見合うか | 本体だけでなく、周辺機器、立ち上げ、保守を含む費用と良品の処理量 |
品種が頻繁に変わる現場なら、機械の最高速度を上げるより、毎回の切り替えを短くするほうが効く場合があります。資材補充に手間がかかる現場なら、ロボットを高速化する前に補充方法を見直す余地があります。どちらを優先するかは、実際の停止理由と作業時間を記録して判断することになります。
今後の展示や導入事例で注目したいのは、ロボットが鮮やかに動く映像に加え、箱材の補充から品種切り替えまでを含めた実演です。箱詰めの自動化を支えるのは、速く運ぶ動きと、それを続けられるように整えた前後の工程。その両方が見えると、設備の説明を自分たちの商品や仕事へ置き換えやすくなります。
あわせて読みたいRELATED STORIES
出典・参考資料
- Cama:PACK EXPO International 2026出展案内 ↗(新しいタブで開く)確認日:2026.10.13
- Cama:Automatic Carton Loadingの仕組み ↗(新しいタブで開く)確認日:2026.10.13
- Cama:2026年5月interpack向けの出展案内 ↗(新しいタブで開く)確認日:2026.10.13
- イシダ:オートケーサーACP-602 ↗(新しいタブで開く)確認日:2026.10.13
- イシダ:袋厚み・シールチェッカーTSC-AS ↗(新しいタブで開く)確認日:2026.10.13
- イシダ:オートケーサーの製品構成 ↗(新しいタブで開く)確認日:2026.10.13
- Packaging World:Cama提供の出展案内(2026年10月12日) ↗(新しいタブで開く)確認日:2026.10.13
- カバー写真:American boxes palletised / SimónK ↗(新しいタブで開く)確認日:2026.10.13
- カバー写真の利用条件:CC BY-SA 4.0 ↗(新しいタブで開く)確認日:2026.10.13
画像の出典・利用条件
以下は元画像の説明と利用条件です。配信用に縮小・形式変換を行い、一覧では表示枠に合わせて一部を切り取って表示しています。
カバー画像
組み立て前の段ボール箱を束で扱う資料写真(2014年)。Camaやイシダの設備を撮影したものではありません。
トップ・一覧・関連記事・特集のカバーにも、ここに記載した説明・利用条件が適用されます。
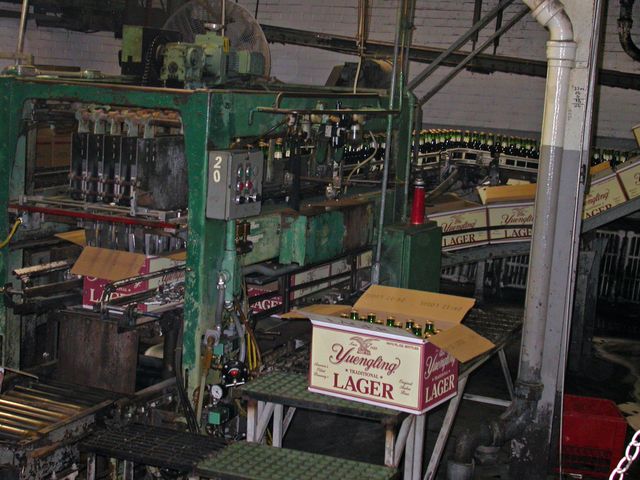
- Mredden / Wikimedia Commons:瓶と段ボール箱がコンベヤで運ばれるビール工場の箱詰め設備 ↗(新しいタブで開く)
Public domain(撮影者による権利開放)。原版を保存。配信時に縮小・形式変換。確認日:2026.10.13
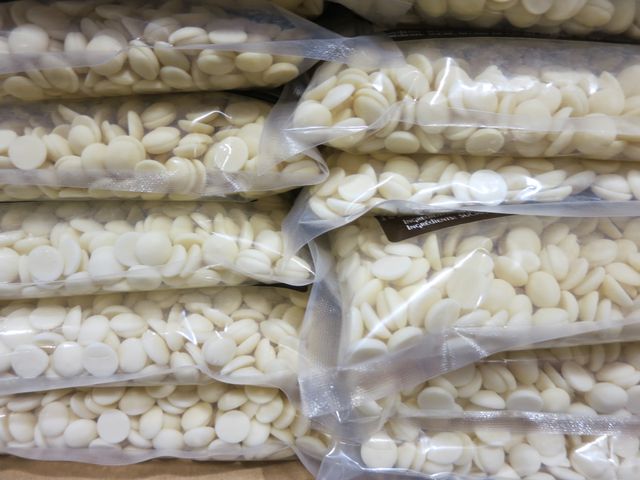
- Ruth Hartnup / Wikimedia Commons:透明な袋に入ったホワイトチョコレートチップが重なっている ↗(新しいタブで開く)
CC BY 2.0(ライセンス(新しいタブで開く))。原版を保存。配信時に縮小・形式変換。確認日:2026.10.13