この記事の要点・目次
- JPN TAXIは、乗降のしやすさから部分交換できる外装、機器の配置までタクシー向けに設計されています。
- 自動運転向けの車両開発では、センサー・判断するソフトウェア・車両の制御系を組み合わせます。
- newmoの2028年の限定エリア商用化は、当面セーフティードライバーが同乗する想定です。
タクシーを作る仕事は乗客の乗り降りや修理まで考えた車体の設計から始まります。自動運転では、そこに周囲を見るセンサー、走行を判断するソフトウェア、ハンドルやブレーキを動かす制御系、車外で運行を支える仕組みが加わります。
タクシー事業を運営するnewmoは2026年11月9日、KDDIをリード投資家とするシリーズBで208億円の資金調達を発表しました。今回の調達を含む累計額は407億円。発表時点では契約締結済みで、払込は近日中の予定です。全国約1,900台のタクシー事業と自社開発の自動運転AIを組み合わせる同社の構想は、車体・改造・運行をつなぐタクシーづくりの仕事にも目を向けさせます。
低い床と、部分交換できるバンパー
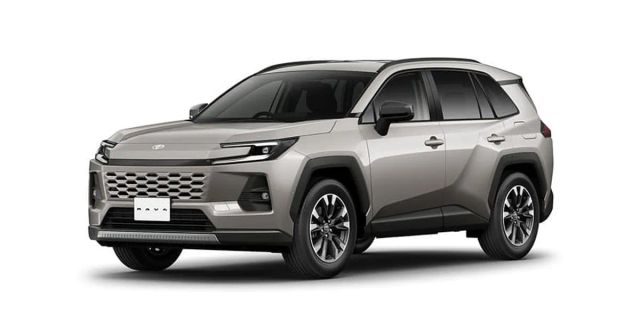
トヨタのJPN TAXI(ジャパンタクシー)には、乗客を繰り返し乗せて走る車ならではの設計があります。2017年の発売時の資料では、乗り込み高さは320mm、左側の後席スライドドアの開口幅は720mm。大きなドアと低く平らな床を組み合わせ、乗降しやすくしています。ここでは有人タクシー専用車の設計例として取り上げます。
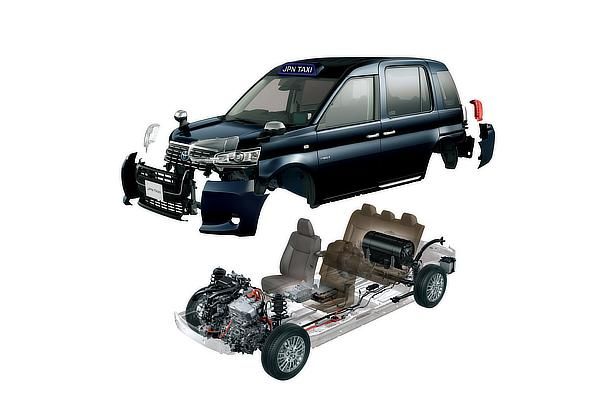
低い床を確保するには、床下に置く機器の配置も関わります。トヨタの現行製品ページは薄型のニッケル水素バッテリーをフロアカーペットの下に収める構造を説明しています。エンジンとモーターで走るハイブリッド車でも、乗客の足元をどう確保するかが車両全体の設計につながります。
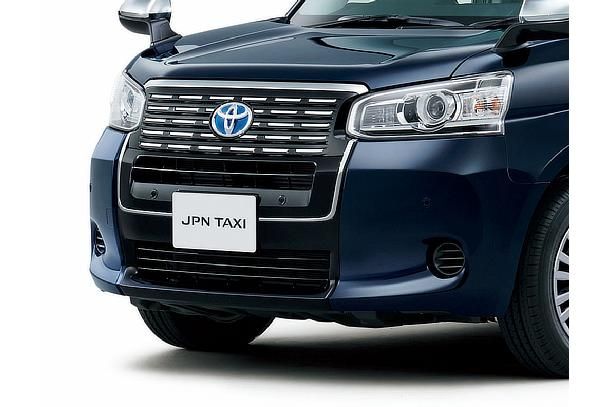
修理のしやすさにも工夫があります。2017年の資料によると、前後のバンパーは3分割され、側面部分だけを交換できます。ランプも外側のレンズだけを交換できる構造です。傷が付いたときに交換する範囲を小さくするという発想が、外装の作り方に表れています。
ナビゲーション画面や料金メーターは乗客にも見える中央へ、配車システムなど運転者が操作する機器は運転席の右前へ。タクシーの専用設計は、座席の広さに加え、乗客と運転者が同じ車内で何を見るかにも及びます。
専用の車を、複数車種の工場で作る
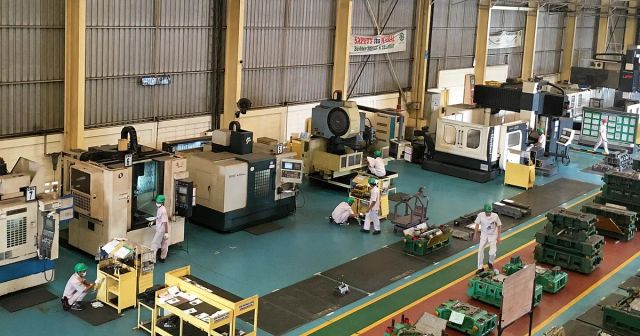
JPN TAXIの量産では車両の設計に合わせて組立設備を整える仕事もあります。トヨタ自動車東日本の採用サイトでは、宮城大衡工場の組立生産技術担当者が、JPN TAXIの構造変更に伴ってハンドルを支えるステアリングポストの組立設備を新設した経験を紹介しています。
宮城大衡工場は複数の車種を生産し、ステアリングポストの部品形状も車種ごとに異なります。そのため担当者は一つの車種への対応と、ほかの車種にも使える設備の汎用性、次の生産準備のしやすさを合わせて検討したと説明しています。
タクシー専用の機能を持つ車でも、作る側には複数車種に対応できる工程が要ります。製品の部品を設計する人に加え、設備の仕様を決め、関係部署と安全性や作業のしやすさを確かめ、量産に向けて調整する人がいる。設計と生産技術の役割の違いが、ここにも見えます。
センサーを載せ、判断を車の動きにつなぐ
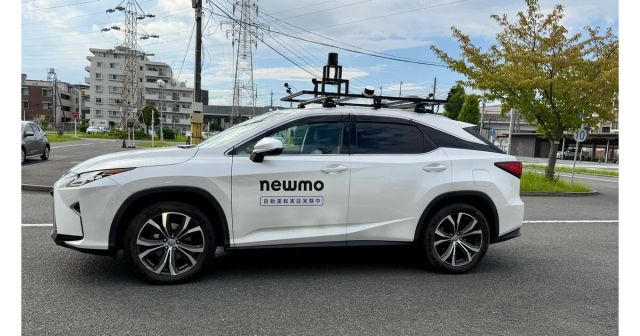
newmoの自動運転タクシー開発では、既存車両への機器の組み込みと制御系の統合が一つの仕事になります。newmoとマクニカは2026年2月、実験車両の開発で協業を発表しました。マクニカのセンサー・制御技術を使った車両を開発・実証に活用し、走行テストの運用設計も共同で行う内容です。発表写真の実験車両は、屋根上に機器を載せたSUVです。
マクニカの車載開発の説明をもとに、既存車両を自動運転向けに仕立てる仕事を整理すると、次のようになります。
表は左右にスクロールできます。
| 組み込む機能 | 車の中で行うこと | 設計で考える点 |
|---|---|---|
| センサー | カメラや、レーザーで周囲との距離を捉えるLiDARなどで周辺を捉える | 走る場所や条件に合わせて種類・数・配置を選ぶ |
| コンピューターとソフトウェア | センサーのデータを処理し、周囲の状況や走行経路を判断する | データを短時間で処理し、制御側へ指示を渡す |
| 車両の制御系 | 指示をハンドル・加速・ブレーキの動きにつなぐ | ベース車両の構造に合った制御の方法を選ぶ |
既存車の制御には、電気信号で操作を伝えるバイワイヤーの制御モジュールや、動きを生み出すアクチュエーターを組み込む方法があります。周囲の歩行者を認識できても、その判断を車の減速や停止へつなげられなければ、自動運転としては動きません。
また、機器の構成は一律ではありません。マクニカは実証車両について、センサーの位置や角度を調整しやすい外付け型と、量産車のように機器を車体へ収める内蔵型を紹介しています。開発中に試しやすい作りと、機器を車体へどう収めるかには、それぞれ設計の仕事があります。これらは一般的な構成例であり、newmoの将来の商用車の機種やセンサー数を示すものではありません。
データ収集車と、自動で走る車は役割が違う
newmoは車両を調整し、走行データを集めるための拠点も整えています。2026年6月に正式開設した大阪市城東区の「JOTO Base」は、データ収集と実証走行の双方を担う専用拠点です。
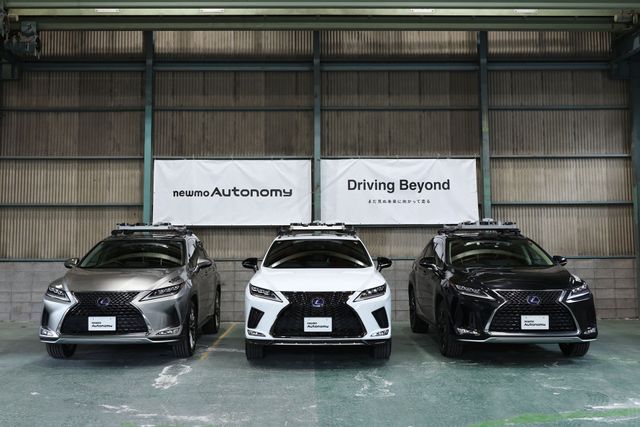
6月の開設発表では、約15台を収容できるガレージにデータ収集車両3台を配備。ライドシェアドライバーが専用車両を運転し、同年5月からシフト制で大阪市の舞洲、堺市の堺浜などを走っていると説明しています。
ここで分けたいのは、人が運転して学習用のデータを集めることと、システムが運転を担うことです。屋根に機器が付いた車を見ただけでは、どちらの段階かは分かりません。newmoの発表もデータ収集車両と自動運転車両を分けて記載しています。
自社でタクシーを運営し、車両を調整する拠点と走行する地域を持てば、道路で集めた情報を開発へ戻す接点になります。これは公開資料から読み取れる開発体制の特徴です。データ収集車両で得た情報が、どこまで自動運転性能を改善したかという実測結果とは区別する必要があります。
車外の通信と、安全を支える運行も組み合わせる
自動運転タクシーを地域で運行するには、車載機器に加え、車両と拠点をつなぐ仕組みが要ります。KDDIは2026年11月6日のnewmoとの提携発表で、次の技術を提供するとしています。
- 自動運転車両と遠隔監視拠点をつなぐ通信回線
- AIの学習や、学習したモデルを使う推論のための計算基盤
- 車両の運行を支える遠隔監視
- 車両の位置を高精度に把握する位置測位技術
車内で走行判断を行う機能と、車外から車両の状態を把握する機能は、役割が異なります。遠隔監視の回線を用意することを、車外の人が常にハンドルを操作することと同じには扱えません。
さらに、運転者がいないレベル4相当の運行には条件があります。警察庁は、特定の場所や条件の下で行う運転者のいない運行について、特定自動運行の許可制度を説明しています。どの道でも、どの天候でも走れるという意味ではありません。
newmoが目指す2028年の限定エリアでの商用化は、当面、セーフティードライバーが同乗する想定です。有人タクシー1万台、自動運転タクシー1,000台は将来の目標であり、現在の運行実績ではありません。
タクシーづくりを車体からたどると、乗降しやすい床や修理できる外装を設計する人、工場の設備を整える人、センサーと制御をつなぐ人、走行データや運行を支える人が見えてきます。newmoのニュースで注目したいのも、資金調達額とともに、こうした仕事をどう組み合わせて実際の移動につなげるかです。
出典・参考資料
- newmo:シリーズBラウンド208億円の調達発表(2026年11月9日、払込予定の注記を含む) ↗(新しいタブで開く)確認日:2026.11.09
- トヨタ:JPN TAXI発売資料(2017年10月23日、設計・修理・写真) ↗(新しいタブで開く)確認日:2026.11.09
- トヨタ:JPN TAXIの走行性能・経済性(床下バッテリーの配置) ↗(新しいタブで開く)確認日:2026.11.09
- トヨタ自動車東日本:組立生技の社員インタビュー(宮城大衡工場) ↗(新しいタブで開く)確認日:2026.11.09
- newmo:マクニカとの実験車両開発の協業(2026年2月4日) ↗(新しいタブで開く)確認日:2026.11.09
- マクニカ:車載開発向けソリューション(センサー・バイワイヤー・計算機) ↗(新しいタブで開く)確認日:2026.11.09
- マクニカ:自動運転開発向け実証車両(外付け型と内蔵型) ↗(新しいタブで開く)確認日:2026.11.09
- newmo:JOTO Base開設(2026年6月15日時点の配備とデータ収集) ↗(新しいタブで開く)確認日:2026.11.09
- KDDI:newmoとの資本業務提携(2026年11月6日) ↗(新しいタブで開く)確認日:2026.11.09
- 警察庁:自動運転と特定自動運行の許可制度 ↗(新しいタブで開く)確認日:2026.11.09
- トヨタ:画像ダウンロード規約(報道目的の利用) ↗(新しいタブで開く)確認日:2026.11.09
- カバー写真:newmo・マクニカ協業発表の実験車両(newmo株式会社/余白追加・縮小・WebP変換) ↗(新しいタブで開く)確認日:2026.11.09
- カバー写真・本文写真の利用条件:PR TIMES企業規約第7条第3項 ↗(新しいタブで開く)確認日:2026.11.09
画像の出典・利用条件
以下は元画像の説明と利用条件です。配信用に縮小・形式変換を行い、一覧では表示枠に合わせて一部を切り取って表示しています。
カバー画像
newmoとマクニカの2026年2月の協業発表に掲載された実験車両。余白追加・縮小・WebP変換。
- カバー写真:newmo・マクニカ協業発表の実験車両(newmo株式会社/余白追加・縮小・WebP変換) ↗(新しいタブで開く)
- カバー写真・本文写真の利用条件:PR TIMES企業規約第7条第3項 ↗(新しいタブで開く)
トップ・一覧・関連記事・特集のカバーにも、ここに記載した説明・利用条件が適用されます。
- トヨタ自動車株式会社:JPN TAXIの車体と床下のLPGハイブリッドシステムを分けて示した公式画像 ↗(新しいタブで開く)
トヨタ画像ダウンロード規約に基づく報道目的の利用(ライセンス(新しいタブで開く))。公式配布の縮小JPEGを無加工で保存。確認日:2026.11.09
- トヨタ自動車株式会社:JPN TAXIの前側の3分割バンパーが見える公式写真 ↗(新しいタブで開く)
トヨタ画像ダウンロード規約に基づく報道目的の利用(ライセンス(新しいタブで開く))。公式配布の縮小JPEGを無加工で保存。確認日:2026.11.09
- newmo株式会社:JOTO Baseのガレージ内に並ぶ屋根上に機器を取り付けた3台の車両 ↗(新しいタブで開く)
PR TIMES企業規約第7条第3項に基づく報道目的の無償・非独占利用(ライセンス(新しいタブで開く))。配布JPEGを無加工で保存。確認日:2026.11.09