この記事の要点・目次
- SPIINEは内径53mmの管に入る試作機。6輪とたわむ車体で管壁に接触し、操作者が走行させます。
- 日本のSoohaは空気圧人工筋肉の伸縮で進み、管内の点検・清掃に使う設計です。管径や現場条件が異なるため単純な性能順位にはできません。
- 論文の約60mは往復走行、110mは別の給電・通信試験です。走行、肉厚測定、故障時の回収は分けて確認する必要があります。
細い配管の奥を調べたい。でも、カメラを入口から押すだけでは、曲がり角の先へ進めないことがあります。米国の研究チームは6輪と曲がる車体で、日本の企業はミミズのような伸び縮みで、この問題に向き合っています。どちらも、管の壁に触れる力を移動に使うロボットです。
米サンディア国立研究所は2026年11月19日、ハンフォード地区の配管点検を目指す「SPIINE」を紹介しました。設計と試験を記した論文は10月22日公開です。日本の「Sooha」と比べると、小ささや走行距離に加えて、管壁との接触、ケーブルの抵抗、点検後の回収までが設計に関わることがわかります。
53mmの管へ、体を曲げて入る
SPIINEは、内径53mmの配管と、曲率半径76mmの90度の曲がりを対象に設計された試作ロボットです。細い管の中では、機体を小さくするだけでは足りません。車輪を壁へ押し当て、前へ進む力を確保しながら、曲がりに合わせて体の形を変える必要があります。
開発チームは、6輪をそれぞれモーターで回し、車体にたわむ部材を組み込みました。管の形に合わせて車体が受動的に変形し、車輪を壁へ押す力を生みます。体を柔らかくすれば曲がりに沿いやすくなる一方、壁を押す力も変わります。曲がりやすさと前へ進む力を、車体の形と硬さで調整する設計です。
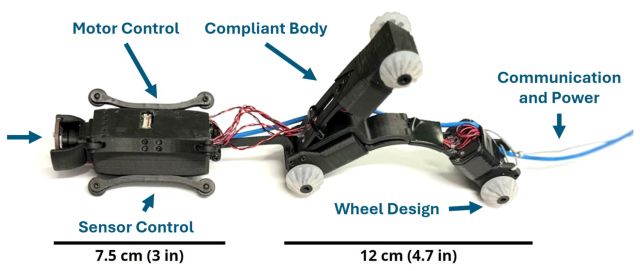
原論文の試作機は、駆動する車体と、電子回路を載せた別の台車で構成されています。将来は回路を車体へまとめる計画であり、写真の駆動部だけを完成した検査装置の全体と見なすことはできません。
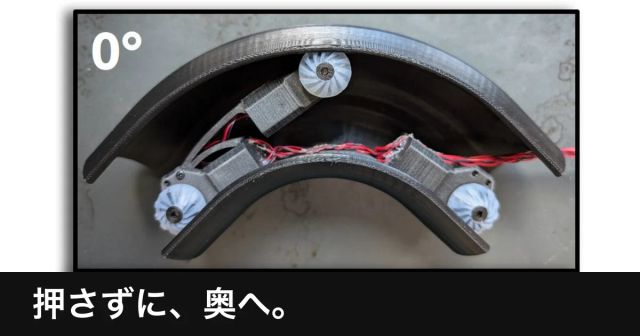
操作者はゲームパッドなどで走行させ、映像を見ます。曲がりに合わせて体が変形する仕組みはありますが、配管の中を自律判断で進む完成品という意味ではありません。論文では、進入時の姿勢を45度ずつ変えた8通りで、同じ90度の曲がりを前進・後退できたと報告しています。
車輪は壁をつかみ、ケーブルを引く
SPIINEの車輪は、炭素を充填したナイロンの芯と、その周囲へ成形したシリコーンでできています。表面には筋状の突起を設け、管の内側の曲面に沿う形にしました。開発チームは鋼管と接する材料を試し、3Dプリント用のTPUより摩擦が大きかったシリコーンを選んでいます。
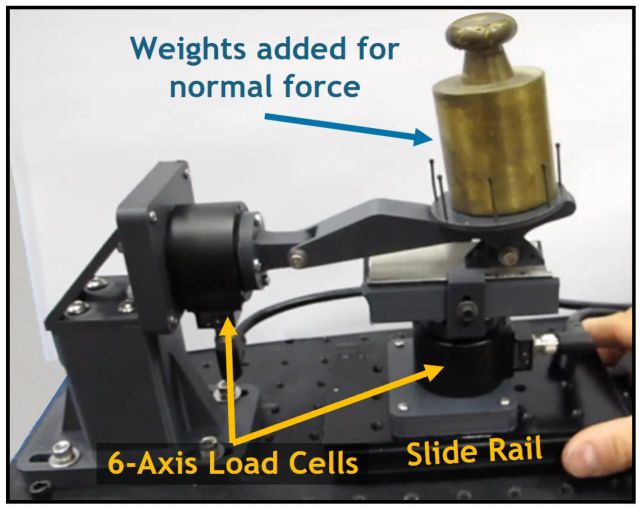
芯と車体の構造部品は3Dプリントし、車輪の外側は成形する。形を作りやすい材料と、壁をつかむ材料を分けています。小さなロボットにも、材料の選定、成形、部品同士が剥がれない構造という、製品を作る側の判断があります。
引ける力も、場所によって変わります。著者らが測った最大牽引力は、直線の鋼管で約16.5N(ニュートン、力の単位)。曲率半径76mmの90度の曲がりでは、所定の進入姿勢で約7.56Nでした。直管の数字を、そのまま曲管での能力に置き換えることはできません。
さらに、ロボットは電力とデータをやり取りするケーブルを引きます。曲がりが増えるほど、ケーブルと管壁の摩擦が重なり、引く負担も増します。研究所は、ケーブルの途中に複数の推進部を配置する構想も説明しています。機体だけが曲がれても、その後ろに続くケーブルまで運べなければ、奥へは進めないのです。
日本の「ミミズ」は、伸び縮みで進む
日本の比較例は、中央大学などの研究成果をソラリスが製品化した「Sooha」です。車輪を回すSPIINEに対し、Soohaは空気圧で動く人工筋肉を複数つなぎ、膨張・収縮を順に伝えて進みます。人工筋肉は、空気の出し入れによって変形し、力を生む柔らかな駆動部です。
ソラリスの説明では、管壁をつかむ力と、体を伸び縮みさせる力を組み合わせて前進・後退します。周囲のブラシは清掃と姿勢の安定に使い、先端カメラで管内を見ます。ロボット大賞の受賞紹介は、100mm配管対応モデルを2025年5月に発売したと説明しています。
表は左右にスクロールできます。
| 比べる点 | 機構と用途の違い |
|---|---|
| 管壁の使い方 | SPIINEはたわむ車体で6輪を壁へ押し当てて走る。Soohaは人工筋肉の膨張・収縮で壁の把持と移動を繰り返す |
| 動力とつながるもの | SPIINEは電力・データ用ケーブルを使う。Soohaは空気圧で人工筋肉を動かす |
| 今回確認した対象 | SPIINEの論文は内径53mmの試作試験。Soohaの受賞資料は100mmモデルの製品化と、点検・清掃への展開を説明する |
使われる配管の事情も違います。米国側は、地下で放射性廃棄物のタンクをつなぐ古い配管への適用が目的です。一方、JR東日本スタートアップの2024年6月の発表は、駅の飲食店の給排水、トイレの下水、空調設備など、限られた場所へ設置された配管を挙げています。2022年度の実証後もフィールド試験を重ねているという、当事者側の報告です。
細い管へ入る課題は共通していても、付着するもの、管径、清掃の必要性、現場での検証段階はそろっていません。米国と日本、車輪とミミズの優劣を一つの距離で決める比較にはできません。設備を止めて調べる仕事との関係は、設備保全の仕事を整理した記事でも扱っています。
行けた距離と、検査できる範囲を分ける
SPIINEの論文に出てくる約60mは、約30mの塩ビ管と前後の鋼製の曲がりを進み、出発点まで戻った往復距離です。110mは別の試験で、ケーブルを介した給電と映像・データ通信を確認した長さ。110m先まで配管内を走った実績ではありません。
走行試験の長い直線部分は塩ビ管で、牽引力を測った管は鋼管です。材料によって摩擦が変わるため、60mの走行を、そのまま鋼管での牽引性能の証明にしないよう、著者らも範囲を区切っています。主な実験は1台の試作機によるもので、複数台の量産ばらつきや、汚れた実配管での長期耐久性を確かめた結果ではありません。
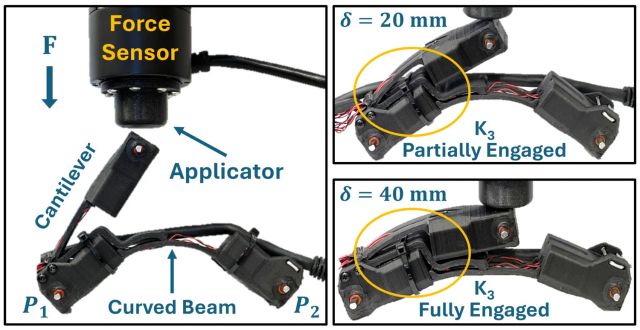
管の中へカメラを運ぶことと、管の残りの厚さを測ることも別です。研究所は11月19日の説明で、ハンフォードでの現地試験、レンズの自動清掃、故障や立ち往生に備える回収機構、小型の超音波センサーなどを今後の課題に挙げています。これらがすべて実装・実証された段階ではありません。
工場の配管に置き換えて考えるときは、最高速度より先に確認したい条件があります。
- 管の内径だけでなく、曲がりの半径、分岐、縦方向の区間が合うか。
- 見たいのは画像か、肉厚か、清掃の完了状態か。必要な道具を運べるか。
- ケーブルや空気の供給経路を含めて動かせるか。止まった機体を取り出せるか。
細い配管を進む工夫は、ロボットを小さくする技術だけではありません。壁に触れる材料、変形する体、後ろへ続く配線や供給経路まで、点検の仕事に合わせて組み合わせる技術です。車輪とミミズの違いを知ると、「どこまで走れるか」に加えて、「何を調べ、どう戻すか」まで見て比べられます。
出典・参考資料
- サンディア国立研究所:SPIINEの紹介と残る現地試験・回収等の課題(2026年11月19日) ↗(新しいタブで開く)確認日:2026.11.21
- McArthurほか:SPIINEの設計と試験、Robotics 15(11),210(2026年10月22日) ↗(新しいタブで開く)確認日:2026.11.21
- ソラリス:空気圧人工筋肉のコア技術 ↗(新しいタブで開く)確認日:2026.11.21
- ソラリス:Sooha製品説明 ↗(新しいタブで開く)確認日:2026.11.21
- ロボット大賞:Soohaの受賞紹介、製品化と試験・導入の位置づけ ↗(新しいタブで開く)確認日:2026.11.21
- JR東日本スタートアップ:ソラリスとの資本業務提携と2022年度以降の実証(2024年6月28日) ↗(新しいタブで開く)確認日:2026.11.21
- 原論文の画像利用条件:CC BY 4.0 ↗(新しいタブで開く)確認日:2026.11.21
画像の出典・利用条件
以下は元画像の説明と利用条件です。配信用に縮小・形式変換を行い、一覧では表示枠に合わせて一部を切り取って表示しています。
カバー画像
原論文Fig6上段、0度の進入姿勢の実験写真を抜粋。下段パネルを除き、余白と文字帯を追加。現地での点検写真ではありません。
トップ・一覧・関連記事・特集のカバーにも、ここに記載した説明・利用条件が適用されます。
- McArthurほか/Robotics 2026・CC BY 4.0:SPIINEの駆動車体と別体の電子回路を示す原論文の写真 ↗(新しいタブで開く)
©2026 著者。CC BY 4.0。出典・ライセンス・加工内容を表示して商用利用・改変可。(ライセンス(新しいタブで開く))。Fig1の左側900pxのカメラ・映像パネルを除去。駆動部と回路台車を抜粋し縮小・WebP化。。確認日:2026.11.21
- McArthurほか/Robotics 2026・CC BY 4.0:鋼管との摩擦と力を測るために重り・荷重センサー・レールを組み合わせた試験装置 ↗(新しいタブで開く)
©2026 著者。CC BY 4.0。出典・ライセンス・加工内容を表示して商用利用・改変可。(ライセンス(新しいタブで開く))。写真と原注記を全体保持で縮小しWebP化。色・測定値は変更なし。。確認日:2026.11.21
- McArthurほか/Robotics 2026・CC BY 4.0:SPIINEの車体を押してたわみと反力を調べる試験の写真 ↗(新しいタブで開く)
©2026 著者。CC BY 4.0。出典・ライセンス・加工内容を表示して商用利用・改変可。(ライセンス(新しいタブで開く))。写真パネル・原注記を全体保持で縮小しWebP化。測定条件は変更なし。。確認日:2026.11.21