この記事の要点・目次
- センサーの検出、コントローラーの動作指示、サーボなどの駆動をつなげて機器の役割を読みます。
- 画像処理を一体化するカメラと、複数の機器で検査・記録する構成があり、製品ごとに分担が違います。
- 草津工場の加工事例では、測る量の選択と分析、制御条件への反映が一つの仕事につながっています。
オムロンの制御機器事業は、工場で物や状態を検出するセンサー、機械の動作を決めるコントローラー、動きを生むサーボなどを扱っています。製品名を並べるより、検出した情報をどう動作や検査、その後の改善につなぐかを見ると、事業の役割がわかります。
一台の機器が一つの役割だけを持つとは限りません。画像処理まで内蔵するカメラもあれば、コントローラーと組み合わせて検査結果を保存する構成もあります。オムロンの公開資料から、機器の機能と、それを組み合わせて現場で使えるようにする仕事を整理します。
完成した装置の中で制御機器は何を担う?
オムロンには、制御機器のほか、ヘルスケア、社会システム、データソリューションの事業があります。この記事で扱うのは、工場の自動化を支える制御機器事業です。英字の資料や求人ではIABと表記されます。
会社全体を調べる際は、資料の時点にも注意が必要です。旧電子部品事業はAratasへ承継され、オムロンは2026年10月1日、保有するAratasの全株式の譲渡完了を発表しました。古い会社紹介にある電子部品事業と、現在の制御機器事業をそのまま一つにまとめることはできません。
制御機器は、工場で作る自動車や食品そのものではなく、それらを作る設備の働きを支えます。オムロンの製品群を役割から分けると、次のように読めます。
表は左右にスクロールできます。
| 役割 | 機器の例 | 設備の中で確かめること |
|---|---|---|
| 検出する | 光電センサー、変位センサー | 物があるか、どこにあるか、どれだけ変わったか |
| 動作を決める | PLC、マシンオートメーションコントローラー | どの条件で、何を、どの順に動かすか |
| 動きを生む | サーボモーターとドライバー | 指示された位置や速度にどう合わせるか |
| 調べて記録する | 画像処理機器、コントローラー | 何を良否の基準にし、結果をどの製品と結ぶか |
表は製品を選ぶための仕様表ではなく、公開情報を踏まえた役割の整理です。実際には機器の中で処理が重なり、通信や電源、配線も含めて設備が成り立ちます。
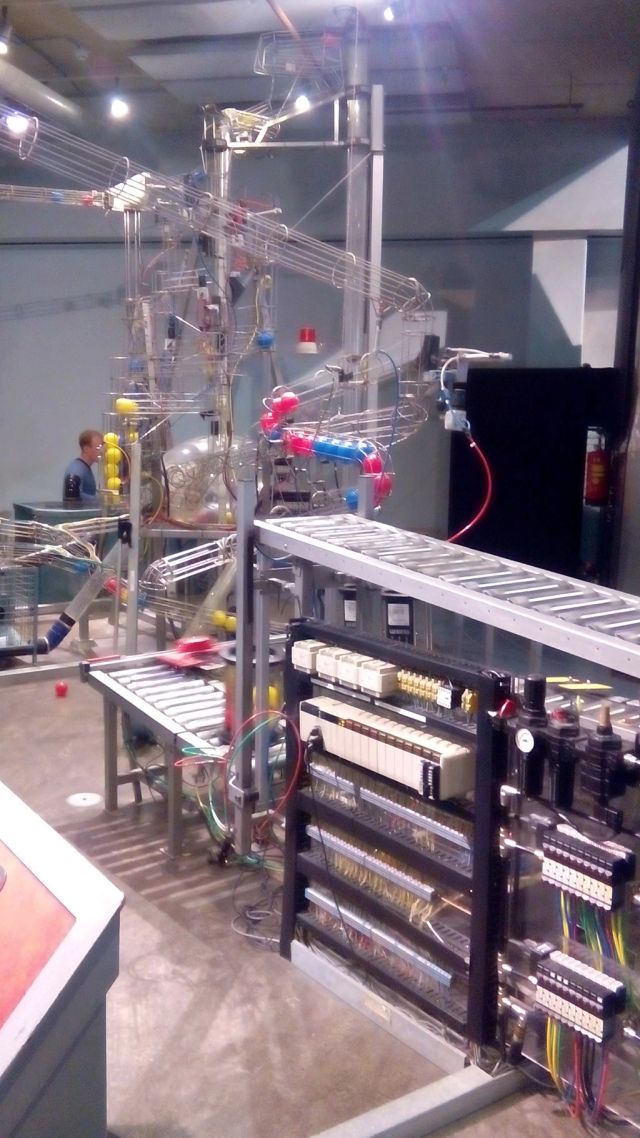
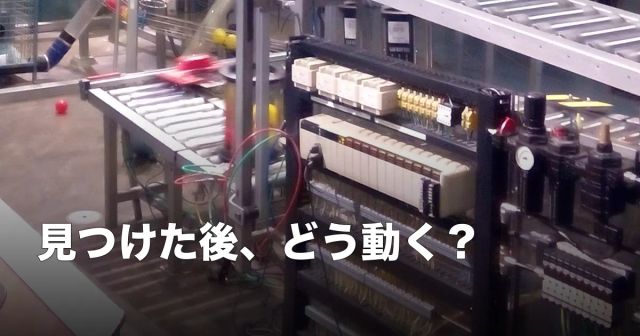
この展示写真では、物が通る機構と配線された制御機器が別の場所に収まっていることが見て取れます。機械が動く場面だけでなく、信号を受け渡す部分も含めて見ると、完成した装置のどこに制御機器が使われるのかを考えやすくなります。
検出した信号を機械の順序と動きへつなぐ
光電センサーは、物が光を遮る、あるいは光を反射するといった変化を利用して検出します。オムロンの技術解説では、受光量の変化を電気信号へ変える仕組みを説明しています。物があるかを伝える検出と表面の模様や部品の欠落を調べる画像検査では、必要な情報が違います。
たとえば、容器が検査位置に来たら搬送を止め、検査して、結果に応じて次の場所へ送る装置を考えます。これは役割を説明するための仮例で、オムロンの特定の導入事例ではありません。容器の到着を検出するだけでは、止める時点、検査を始める条件、その後の動作までは決まりません。
そこで、入力された信号と、あらかじめ決めた条件や手順を結びつけるのがコントローラーの役割です。PLCは機械や工程を制御するための産業用の制御装置です。プログラムの読み方はPLCとラダー図の基礎で詳しく扱っています。
オムロンのSysmacプラットフォームでは、NJ・NX・NYシリーズのコントローラーを中核にしています。公式の説明では、機械を所定の順序で動かすシーケンス制御と、モーターの位置や速度などを扱うモーション制御を一台に統合しています。センサーなどの入力と、サーボモーターなどの動作を同じ処理単位で扱える構成です。
ここで分けたいのは、コントローラーが動作の指示を扱うことと、実際の力や動きを生む機器があることです。サーボモーターやドライバー、動かす機構まで含めて、狙った位置や速度を実現します。制御装置の演算性能だけを見ても、設備全体の動きは説明できません。
画像検査は、撮影から結果の使い道まで見る
画像を撮るカメラも、構成によって役割が違います。オムロンのスマートカメラ「FHV7シリーズ」は、画像処理のコントローラーに加え、レンズや照明を一体化する構成を用意しています。光を受け取るだけでなく、検査や計測に必要な処理をまとめる製品です。
一方、同社が紹介するECU、つまり車載の電子制御ユニットの外観検査では、画像処理システムFHとコントローラーNX1を組み合わせています。実装部品の欠落や誤実装を調べ、画像データと検査データを結びつけて保存する構成です。
FHV7とFHは別の製品です。「カメラは撮るだけ、コントローラーがすべて判断する」と固定するのではなく、どの機器が撮影し、どこで処理し、その結果をどこへ渡すかを確認すると、構成の違いがわかります。
また、検査結果を保存することと、すべての不良を見つけられることは同じではありません。何を欠陥とし、どんな照明や撮影条件で調べるかによって、確かめる内容が変わります。これらはメーカーが説明する機能・構成例で、あらゆる製品への検出性能を保証する結果ではありません。
検査結果を製品や部品の識別情報と結ぶ考え方は、ロット・シリアル番号とトレーサビリティにつながります。企業研究でも、画像処理の性能に加え、その情報を後工程や品質の仕事でどう使うのかを見ると、関係する製品が広がります。
データを集めた先で、加工条件を変える
オムロンは機器の提供に加え、現場データの収集、見える化・分析、制御への反映を支援する「i-BELT」を展開しています。データを画面へ表示するところで終えず、何を変えれば現場の課題に対応できるかを考えるサービスです。
同社の草津工場での金型加工の公開事例は、このつながりが具体的です。小径の工具を使う加工では、送り速度を上げすぎると工具が折れるおそれがあり、加工条件の設定に熟練者の判断が必要だったと説明しています。
取り組みでは、加工する金型を固定する治具から振動データを取り、NJシリーズのコントローラーへ取り込みました。振動の特徴を分析し、加工抵抗のしきい値や加工条件を定め、結果を送り速度の制御へ反映しています。
オムロンはこの取り組みによる加工時間の短縮を40%と報告しています。ただし、同社装置で銅を切削した場合の数値です。一般的な工場の改善率や、機器を取り付けるだけで得られる効果としては使えません。
この事例で見るべき仕事はセンサーを付けることだけではありません。何を測れば加工状態がわかるのかを探し、良い状態とそうでない状態をデータで区別し、機械へ返す条件を決めています。制御機器を扱う事業には、現場の加工や品質を理解し、測る量と変える動作を結びつける仕事もあります。
企業研究では、どの部分を担う仕事なのかを確かめる
オムロンの制御機器事業を仕事の面から見る際も、製品分野と担当範囲を合わせて読みます。機器そのものを開発する仕事と、それらを組み合わせて顧客の設備へ適用する仕事では、扱う課題が異なるためです。
2026年11月6日に確認した、センサーの組込ソフト・ツール開発の募集は、アルゴリズム開発、CPUの選定などのシステム設計、組込ソフトの設計、商品の検査を含む生産立ち上げを挙げています。設定などに使うツールの設計・実装も対象です。センサーの開発にも、光学や回路だけでなくソフトウェアや生産の仕事が関わることがわかります。
企業の製品情報と求人を見比べるなら、次の四点を確認すると担当を具体化できます。
- 何を対象にするか。センサー、コントローラー、画像処理、設備への適用のどれか。
- 何を作るか。機器、組込ソフト、設定ツール、設備の制御プログラムなど、成果物は何か。
- どこまで確かめるか。単体の動作、機器同士の接続、生産立ち上げ、現場での運用のどこを担うか。
- 誰と進めるか。光学・回路・構造の開発、生産技術、品質、顧客の設備担当など、どの部門と関わるか。
自分の職場で使う機器から学ぶ場合も、検出する情報、その情報を受ける装置、実際に動く部分をたどると、隣の担当の仕事が見えてきます。機器の更新や設定変更は、担当の権限と職場の手順に従って進めます。
オムロンの制御機器事業は、物や状態を捉える機器から、動作の制御、検査結果の記録、データを使った現場の改善までをつなぐ事業です。 何の機器を作る会社かに加え、機器の間でどんな情報を受け渡し、どんな現場判断を支えるのかまで見ると、製品と仕事の関係を理解できます。
出典・参考資料
- オムロン:事業紹介(現在の4事業ドメイン) ↗(新しいタブで開く)確認日:2026.11.06
- オムロン:旧電子部品事業の会社分割・株式譲渡完了(2026年10月1日) ↗(新しいタブで開く)確認日:2026.11.06
- オムロン:光電センサの技術解説 ↗(新しいタブで開く)確認日:2026.11.06
- オムロン:Sysmac One Machine Controller、NJ・NX・NYシリーズ ↗(新しいタブで開く)確認日:2026.11.06
- オムロン:サーボモータ/サーボドライバの技術解説 ↗(新しいタブで開く)確認日:2026.11.06
- オムロン:FHV7シリーズ・スマートカメラの特徴 ↗(新しいタブで開く)確認日:2026.11.06
- オムロン:NX1の品質管理・アプリケーション例 ↗(新しいタブで開く)確認日:2026.11.06
- オムロン:草津工場の金型加工、振動データによる送り速度制御の事例 ↗(新しいタブで開く)確認日:2026.11.06
- オムロン:センサの組込ソフト・ツール開発の募集(2026年9月2日更新、11月6日確認) ↗(新しいタブで開く)確認日:2026.11.06
- 参考写真:Nemigo、NEMOの自動化展示(2015年9月6日) ↗(新しいタブで開く)確認日:2026.11.06
- 写真の利用条件:CC0 1.0 ↗(新しいタブで開く)確認日:2026.11.06
画像の出典・利用条件
以下は元画像の説明と利用条件です。配信用に縮小・形式変換を行い、一覧では表示枠に合わせて一部を切り取って表示しています。
カバー画像
NEMOの自動化展示(2015年9月6日)。写真:Nemigo / Wikimedia Commons、CC0 1.0。トリミング・文字合成・WebP変換。本文で扱う現行シリーズや草津工場の設備を示すものではありません。
トップ・一覧・関連記事・特集のカバーにも、ここに記載した説明・利用条件が適用されます。
- Nemigo / Wikimedia Commons:配線された制御機器とローラー搬送部が見えるNEMOの自動化展示 ↗(新しいタブで開く)
CC0 1.0(ライセンス(新しいタブで開く))。原画像の縦横比と1024×1820pxを保持してWebP変換。内容変更なし。確認日:2026.11.06