この記事の要点・目次
- 日東精工はねじの製造に加え、自動組立機、計測・検査装置などを開発するメーカーです。
- 先端形状でねじの入り方を整える製品や、トルク波形・ロボットの位置情報で結果を読む装置を手掛けます。
- 比較試験の条件と実際の組立工程の条件を分けて読むと、形状・機械・制御を行き来する仕事が具体的になります。
ねじが斜めに入り、部品を傷める。決めた位置までロボットを動かしても、ねじ締めがうまくいくとは限りません。ねじの形、回し方、締め付けた結果の確かめ方が、組立の品質に関わります。
京都府綾部市に本社を置く日東精工は、ねじを作るとともに、自動ねじ締め機や計測・検査装置を開発するメーカーです。連載「知られざる、ものづくりの実力」の第4回は、部品の先端形状からロボットの制御までを扱う会社の専門をたどります。
ねじの先端で入り方を変える
日東精工が2026年10月に発表した「AGpoint」は、ねじを入れるときの噛み込みを抑えるため、先端の形を工夫した製品です。発表では11月1日から販売・受注を始めると案内しています。
ねじの外側にある山を「おねじ」、受ける穴の内側にある山を「めねじ」と呼びます。組み立てる際に両者の軸がずれると、正しくかみ合わないまま入り、噛み込むことがあります。AGpointは、ねじ山が本格的にかみ合う前に、穴に対する姿勢を整える設計です。
先端は丸みを付けたR形状、ねじ山を設けない棒先部、ガイド部の三つで構成します。R形状は穴へ挿入しやすくして位置合わせを助け、棒先部は入り始めの姿勢を整えます。続くガイド部は、ねじ部の姿勢を正しながら、不完全なねじ山の部分で起こる噛み込みを抑える役割です。
組み立てるときに起こる問題を部品の形へ戻して解く。ねじを作る会社の開発は図面どおりの形を量産することに加え、相手の部品へどう入っていくかにも及びます。
回す条件と結果を扱う機械
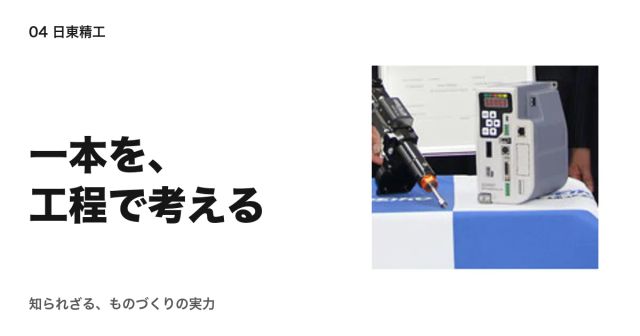
日東精工の「PD400UR」はユニバーサルロボットの協働ロボットに取り付けるねじ締めユニットです。ロボットアームそのものと、その先端でねじを扱う部分は、別の専門を持つ会社が作っています。
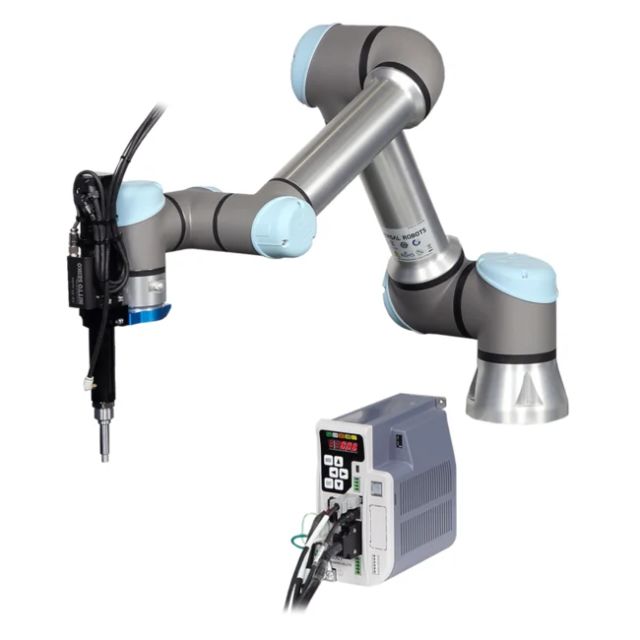
2021年7月の両社の発表では、PD400URを取り付けたロボットはねじを供給装置から取り出し、設定した位置へ運んで締め付けます。ねじの保持はマグネット式か吸着式を選べます。ねじ締め用のNXドライバとコントローラを組み合わせ、締付け箇所ごとにトルク値や回転速度を設定する仕組みです。トルクはねじを回転させる働きの大きさを表す量です。
ユニバーサルロボットの発表が説明するのは、締め付け中のトルクの変化を波形で捉える機能です。設定した波形の範囲と実際の波形を照らし、結果の合否判定や不良原因の解析に使います。最後の値を一つ見ることから、途中の変化も確かめることへ、扱う情報が広がります。
ロボットを動かすための操作端末から、ねじ締めの条件も設定できます。作業者が触る画面と、実際にねじを締める機械をつなぐソフトウェアも、装置を使える状態にするための一部です。PD400URは現在の公式製品ページにも掲載されており、ここで示した画像は2021年の認証発表時のものです。
ロボットの位置も品質の情報にする
ロボットとねじ締めの関係をもう一段深めた例が、安川電機と共同開発した「SR825ARシリーズ」です。日東精工は2022年8月に発表し、同年10月から販売を始めると案内しました。
このシステムは安川電機の多関節ロボットと、日東精工のねじ締めユニットを組み合わせています。別々になっていた制御をロボットコントローラ側へまとめ、位置情報と締付けトルクの情報を合わせて、締付け品質を捉える仕組みです。
同社はめねじの加工不良や、長さの違うねじが混入した際の締付けミスも検知できると説明しています。ねじがどの位置へ進み、そのとき回す力がどう変わったか。ロボットの位置は動作の目標であると同時に、締結の状態を読む手掛かりにもなります。
ねじの供給装置も組み合わせ、供給から締付けまでを一つのシステムとして提案します。ただし、検知できる不良や判定条件は、使うねじ、相手の部品、設備の条件によって確認が必要です。公表された機能を、あらゆる締結不良を自動で見つける保証へ広げることはできません。
同じ条件で確かめる仕事がある
部品の形と機械の制御を扱う会社でも、製品をそろえるだけで顧客の工程が決まるわけではありません。どんな部品に、どんな条件で使い、何をもって良好と判断するのかを確かめる仕事があります。
AGpointの公表試験はその条件を読む一例です。比較にはM5×20の小ねじと同寸法のAGpointを使い、噛み込みが起こりやすいよう、ねじの軸を5度傾けています。ほかの条件は、推力49N、回転数300rpm、トルク0.7N・mなどです。
これらは同社が設定した比較試験の条件です。実際の組立ラインでの不良率や、導入後の改善幅を示す数値ではありません。条件を定めたうえで部品を比較することと、顧客の製品や設備で使えるかを確かめることを分けると、開発と生産技術の仕事が具体的になります。
表は左右にスクロールできます。
| 扱う対象 | 仕事を読むときの確認項目 | 関わる知識の例 |
|---|---|---|
| ねじの形と材質 | 相手の部品や穴の条件に対し、入り方と締結後の状態をどう確かめるか | 材料、形状設計、加工、評価 |
| ねじ締め機 | 回転、トルク、ねじの供給・保持をどう合わせるか | 機械設計、モータ制御、計測 |
| 組立システム | ロボットの動きと締付け結果をどう関連付け、合否の条件を決めるか | 制御ソフト、データ、設備の立ち上げ |
表は製品資料から編集部が整理した企業研究の確認項目です。実際の職種や配属先の担当範囲は、採用情報や面談で確かめる必要があります。
日東精工は現在、ファスナー、産機、制御、メディカルの四つを事業の柱としています。そのうち今回の例にはねじの形を考える技術と、そのねじを使う機械の技術がつながる場面があります。
一本のねじを入り口に、組み立て方と確かめ方まで考える。部品メーカーの専門を知るとき、完成した部品だけでなく、顧客の工程で起こることへ目を向けると、仕事の広がりが見えてきます。
出典・参考資料
- 日東精工「AGpointを発売」(2026年10月20日、先端形状と比較試験の条件) ↗(新しいタブで開く)確認日:2026.11.04
- 日東精工「AGpoint」公表試験条件図(推力・回転数・トルク・軸傾き) ↗(新しいタブで開く)確認日:2026.11.04
- 日東精工「PD400URシリーズ」発売発表(2021年7月16日、保持方式・設定方法) ↗(新しいタブで開く)確認日:2026.11.04
- 日東精工「PD400UR」現行製品ページ ↗(新しいタブで開く)確認日:2026.11.04
- カバー写真の原典:Universal Robots AS「日東精工のねじ締めユニットをUR+製品として認証」(2021年7月16日、仕様説明・本文画像の原典) ↗(新しいタブで開く)確認日:2026.11.04
- 日東精工「安川電機とのコラボ製品SR825ARシリーズ」(2022年8月8日、1〜2ページ) ↗(新しいタブで開く)確認日:2026.11.04
- 日東精工「だから日東精工」(四つの事業) ↗(新しいタブで開く)確認日:2026.11.04
- カバー写真の利用条件:PR TIMES企業規約・報道規約 ↗(新しいタブで開く)確認日:2026.11.04
画像の出典・利用条件
以下は元画像の説明と利用条件です。配信用に縮小・形式変換を行い、一覧では表示枠に合わせて一部を切り取って表示しています。
カバー画像
2021年7月のUR+認証発表に掲載された日東精工のねじ締めユニットとコントローラ。元写真の機器部分をトリミングし、編集部が文字を合成。写真:Universal Robots AS/PR TIMES。PR TIMES企業規約・報道規約に基づく報道利用。
- カバー写真の原典:Universal Robots AS「日東精工のねじ締めユニットをUR+製品として認証」(2021年7月16日、仕様説明・本文画像の原典) ↗(新しいタブで開く)
- カバー写真の利用条件:PR TIMES企業規約・報道規約 ↗(新しいタブで開く)
トップ・一覧・関連記事・特集のカバーにも、ここに記載した説明・利用条件が適用されます。
- Universal Robots AS/PR TIMES:ユニバーサルロボットのアームに日東精工のPD400URシリーズを取り付けコントローラを並べた製品画像 ↗(新しいタブで開く)
PR TIMES企業規約・報道規約に基づく報道利用(ライセンス(新しいタブで開く))。写真内容を変えずWebP変換。確認日:2026.11.04