この記事の要点・目次
- デジタルツインは、目的に合うモデルと実物のデータの関係を作ります。3Dの見た目だけでは、何のデータで更新しているかわかりません。
- NISTのロボットの例は、実機側とモデルのデータの差を可視化しています。データの形式確認と、用途に合う精度の検証は別です。
- 2025年の報告には、リアルタイムのデータを使うロボットと、過去のデータを再生する工作機械が登場します。自動制御の有無も分けて確かめます。
デジタルツインは、実物の設備や工程とデータでつながり、目的に合う状態や動きを表すデジタル上のモデルです。3Dの見た目に加え、「何のデータで更新するか」「実物との違いをどう確かめるか」が、そのモデルを使ううえで重要になります。
米国立標準技術研究所(NIST)の研究室では、実機のロボットから得たデータと、モデルのデータの差を画面に表示しています。一方、同じ2025年の報告書に登場する工作機械のモデルは、過去のデータを再生する方式です。この二つをたどると、画面で設備が動くことと、いまの実機を捉えること、自動で制御することの違いが見えてきます。
デジタルツインは、目的に合わせて実物とつなぐ
NISTの2025年8月の報告書は、製造業のデジタルツインについて、目的に適したデジタル上の表現と、実物との同期を含む定義を採っています。ここでいう同期は実物の状態とモデル側の情報を対応させて更新することです。
対象は工場全体に限りません。NISTのデジタルツイン研究室では、部品を運ぶ協働ロボットや、材料を削る卓上の工作機械を対象にしています。設備一台でも、何を確かめるためのモデルなのかを定めて、実物との関係を作れます。
たとえば、ロボットの外形を再現した3Dモデルだけでは、その瞬間に実機の関節がどの位置にあるかはわかりません。実機から得た位置のデータを反映するのか、あらかじめ作った動作を再生するのかで、画面の意味は変わります。
過去のデータを使うモデルにも、過去の動きを再現して調べる用途があります。自分が知りたいのが過去の動作なのか、現在の状態なのかを決めると、必要なデータと更新の仕方を比べやすくなります。
ロボットのデータを、モデルが使える形へ整える
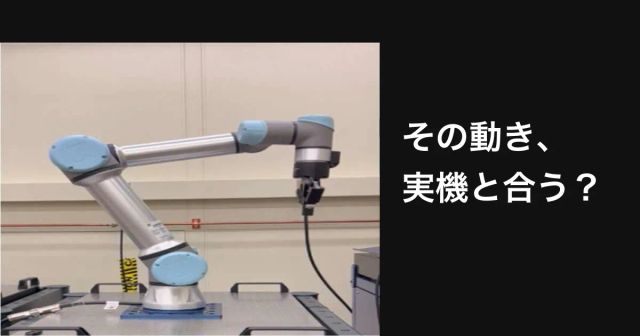
NISTの研究室で使う協働ロボットは、Universal RobotsのUR5eです。ロボットに内蔵されたセンサーから、各関節の位置・速度・加速度、先端の向き、物をつかむグリッパーの動きなどのデータを得ます。
データを集めるために、研究室はRaspberry Piという小型コンピューターを使っています。ロボットから有線LANで生のデータを受け取り、アダプターと呼ぶソフトウェアで形式を変換します。ロボットのコントローラー内に第三者のソフトを導入できないため、外側に置いた構成です。
研究室のデータ基盤では、製造設備の情報を共通の語彙と構造で扱うMTConnectを使います。異なる機器から届く情報を、アプリケーションが読み取れる形にそろえる役割があります。
表は左右にスクロールできます。
| 場所・構成要素 | そこで扱うもの | 役割 |
|---|---|---|
| 実機のロボット | 内蔵センサーから得られる位置や速度など | 実物側の状態をデータとして取り出す |
| 小型コンピューターとアダプター | 時刻・項目名・値を結び付けたデータ | 生のデータを共通の形式へ変換する |
| Linux上のMTConnect Agent | 複数機器のデータと、アプリからの問い合わせ | データを集約し、XML形式で提供する |
| モデルや分析アプリ | 取得したデータと、モデルから得るデータ | 動きを表し、違いを調べる |
この表はNISTの研究室で説明されている構成を整理したものです。データの形式が規則に合っていることと、その値が実物の状態を正しく表していることは、別に確かめる必要があります。
データの保存もモデルの表示とは別の役割です。NISTは、直近のデータを保持するAgentのバッファーに容量の上限があるため、履歴を残すデータベースも用意しています。後で動きを調べ直すなら、画面に表示できるかだけでなく、必要な期間と項目を保存できるかも確認します。
実機とモデルのデータの差を調べる
NISTのロボットのモデルは、実機を簡略化した数式で表し、MATLAB Simulinkというソフトウェアで作られています。2025年の報告では、リアルタイムのデータをこのモデルと組み合わせた構成が説明されています。
報告書の画像は三つの部分に分かれています。左は物を移す動作を繰り返す実機、右上はモデルが生成したデータによる動きの表示、右下はモデルのデータと実機側のデータの差の可視化です。
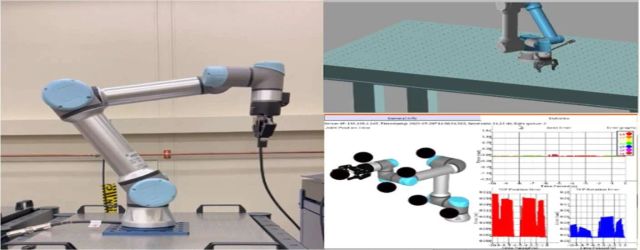
実物と似た姿で動くかを見るだけでなく、データを比べてモデルを検証・改善しようとしている点が、この事例の具体的な特徴です。ただし、差を表示したことだけで、どんな仕事の判断にも使える精度が証明されたわけではありません。
たとえば、部品を置く位置のずれを判断したいなら、どの位置のデータを、何と比べているかが必要です。ロボットから得た関節の位置と、外部の測定器で確かめた先端位置は、同じ測定ではありません。必要な精度を考える際は、用途に合った比較対象と条件をそろえます。
過去の再生・リアルタイム更新・自動制御を分ける
NISTの2025年の報告書には、五つの軸で動く卓上工作機械Pocket NCのモデルも登場します。実機が出した過去のデータを再生して動きを表すモデルです。そのモデルへリアルタイムのデータを流して更新する方法は、今後の研究として記されています。
同じ研究室のモデルでも、ロボットの例と工作機械の例では、説明されているデータの使い方が違います。
表は左右にスクロールできます。
| 2025年の報告にある例 | モデルに使うデータ・確認内容 | 自動化の範囲 |
|---|---|---|
| 協働ロボット | リアルタイムのデータをモデルと組み合わせ、実機側のデータとの差を表示 | モデルの改善や実機への働きかけを自動で行うフィードバックは未実装 |
| 卓上工作機械 | 過去の実機データを再生し、モデルの動きを表示 | リアルタイムで更新する方法は今後の研究 |
2025年の報告時点の実装状況を比べた表です。
とくにロボットの例は、リアルタイムのデータを扱っていても、自動でモデルを直したり、実機を制御したりする仕組みまでは備えていません。データを受け取ること、違いを調べること、その結果で実機を動かすことは、それぞれ別の機能です。
そのため、デモ画面が実機に追従しているだけでは、「異常を予測して止められる」「自動で最適な条件に変えられる」とは判断できません。表示から先に、どんな分析や判断があり、誰が設備を操作するのかまで聞くと、利用できる範囲がはっきりします。
デモを見るときは、データと判断を一組で聞く
自分の職場でデジタルツインを検討するときも、まず「どんな判断のために使うか」を一つに絞ります。設備の動作を振り返るのか、現在の状態を監視するのか、条件を変えた場合の結果を比べるのか。目的が違えば、必要なモデルと確認方法も変わります。
NISTの事例から、デモの担当者に確かめたい項目を整理できます。
- どの実物の、何を表しているか。 設備名や対象部品に加えて、関節の動き、先端の位置など、モデルが表す範囲を聞きます。
- どのデータを、いつ反映しているか。 実測値・指令値・シミュレーションの出力を分け、過去の再生か、現在のデータか、更新の間隔や遅れも確認します。
- 何と比べ、どこまで合えば使えるか。 比較対象、測定条件、判断に必要な誤差の範囲を、用途と合わせて聞きます。
- 結果を受けて、誰が何をするか。 人が確認して設備を調整するのか、システムが自動で指令を送るのかを具体化します。
設備連携や運用を担う仕事は、工場の情報システム担当の役割でも整理しています。デジタルツインの検討では、それに加えて「このモデルで、どこまで判断できるか」を、設備を知る人とモデルを作る人が一緒に確かめることになります。
見た目の再現度に目を引かれたときこそ、動きの元になったデータへ一段さかのぼる。そこから、実機との比較、判断、操作へとたどると、デジタルツインが自分の仕事で果たす役割を具体的に考えられます。
出典・参考資料
- NIST:デジタルツイン研究室の報告(2025年8月)。定義は本文1頁、データ基盤は10~12頁、ロボットと工作機械のモデルは14~15頁 ↗(新しいタブで開く)確認日:2026.11.06
- NIST:Digital Twins for Advanced Manufacturing(2026年7月20日更新の研究概要。画像はNISTと明記) ↗(新しいタブで開く)確認日:2026.11.06
- Venketesh, R., Kibira, D., Shao, G. and Triebe, M.J. (2025), Digital Twin Lab: Supporting Research and Development for Standards and Implementations, NIST AMS 100-68, National Institute of Standards and Technology, https://doi.org/10.6028/NIST.AMS.100-68。図7を利用。Republished courtesy of the National Institute of Standards and Technology. ↗(新しいタブで開く)確認日:2026.11.06
- NIST Technical Seriesの再掲載・派生物の利用条件と推奨クレジット ↗(新しいタブで開く)確認日:2026.11.06
画像の出典・利用条件
以下は元画像の説明と利用条件です。配信用に縮小・形式変換を行い、一覧では表示枠に合わせて一部を切り取って表示しています。
カバー画像
NISTの2025年報告・図7の実機ロボット部分を使用。切り抜き、黒い余白と文字を追加、WebP変換。
トップ・一覧・関連記事・特集のカバーにも、ここに記載した説明・利用条件が適用されます。
- R. Venketesh et al. / NIST (2025), NIST AMS 100-68, Fig. 7:NISTの実機の協働ロボットと、モデルの動き・データの差を並べた研究画像 ↗(新しいタブで開く)
Republished courtesy of the National Institute of Standards and Technology.(ライセンス(新しいタブで開く))。原図の縦横比を保持してWebP変換。切り抜き・図中データの変更なし。2026年11月6日加工。。確認日:2026.11.06